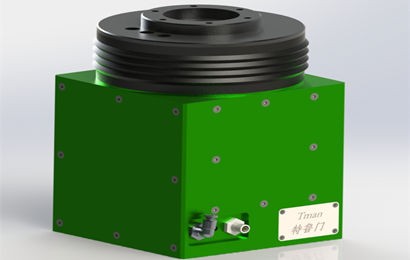
Force Control Unit
Traditional industrial robots mostly rely on position mode motion control for grinding and polishing···
Force Control Unit Force Control Flange closed-loop force control constant force output
Traditional industrial robots mostly rely on position mode motion control for grinding and polishing···
Force Control Unit Force Control Flange closed-loop force control constant force output