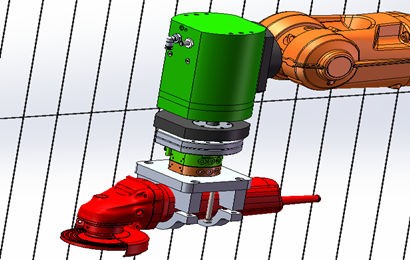
传统工业机器人开展打磨、抛光作业时,大多只依靠位移模式进行运动控制,按照预设轨迹完成点位运动。但工件存在加工误差、装夹偏差,仅仅依靠位置位移控制,容易出现打磨压力忽大忽小,造成工件过打磨、打磨不到位、表面效果参差不齐,产品良率难以保障。FCS 力控单元(力控法兰)作为机械手末端柔性执行单元,通过闭环力控技术实现恒力输出,有效破解机器人打磨抛光行业痛点。
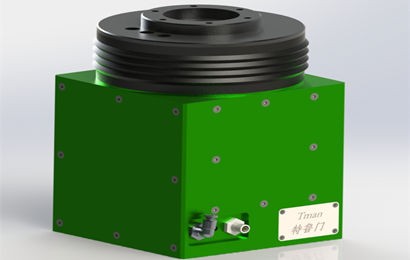
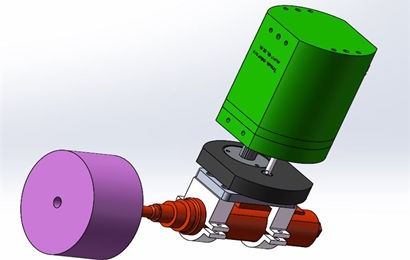
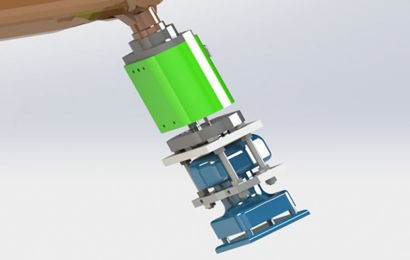
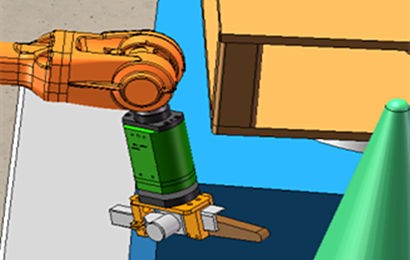
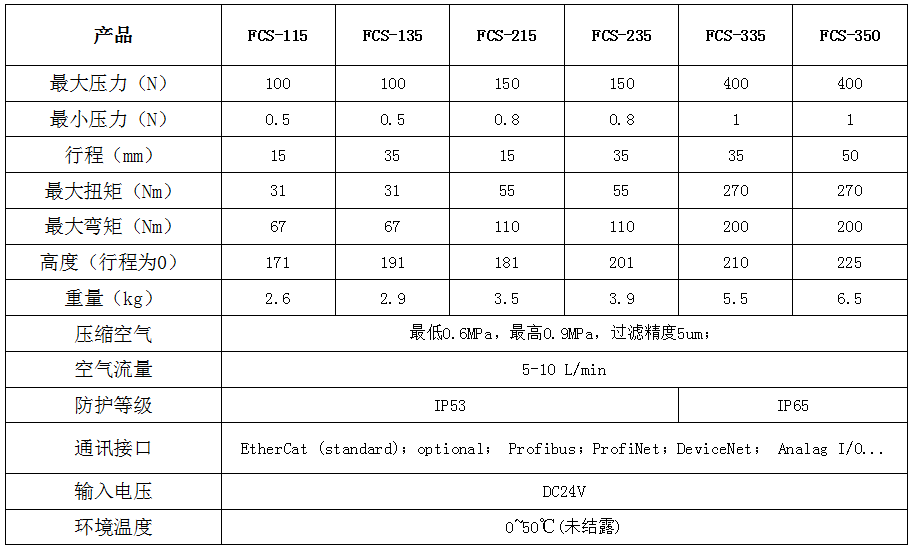
FCS 力控系统安装于机械手末端,直接和打磨工装相连。作业过程中控制器形成闭环控制,动态调节工装对工件表面压力,实现实时恒力跟随,不再单纯依赖机器人轨迹定位。该系列包含 FCS‑115、FCS‑135、FCS‑215、FCS‑235、FCS‑335、FCS‑350 多个型号,最大输出力覆盖 100‑400N,行程分为 15mm、35mm、50mm 多规格,可根据打磨工艺、工件材质进行选型匹配。设备支持 EtherCat、Profinet、Profibus 等多种工业通讯协议,输入电压 DC24V,防护等级可达 IP65,适配车间复杂工业环境。
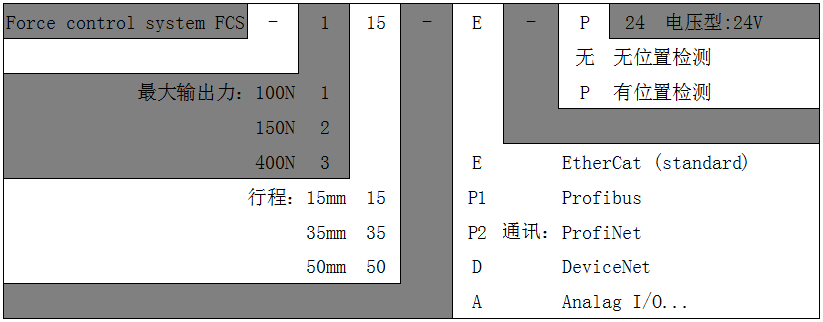
在实际打磨抛光工况中,FCS 力控单元具备多项突出优势。设备可实现 360° 恒力输出,高速动态跟随,弥补传统机器人响应慢、坐标死角的短板,打磨全程输出恒定压力,保障工件表面加工一致性,提升加工效率。同时位移控制精度可达 0.1mm,兼顾点位精度与柔性力控,既可以大面积抛光,也可以完成狭小点位精准打磨。
系统配置人性化触控操作面板,操作简单便捷,操作人员可直接在界面设定输出压力、工具重量等关键参数,支持重力自动补偿,抵消打磨工具自身重量带来的压力偏差。柔性接触的工作模式,能够自适应工件表面的微小起伏,始终维持最佳打磨状态,减少工件报废,也降低打磨工具的损耗。
因此,传统位移机器人很难兼顾精度与柔性。加装 FCS 力控单元,不需要对机器人本体做改造,即可让普通机器人拥有力感知能力,广泛应用于铸件打磨、五金抛光、焊缝清理等场景,是打磨抛光自动化升级的高效解决方案。